找到7项技术成果数据。
找技术>-
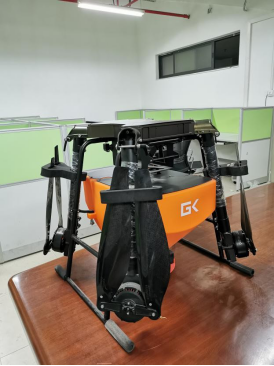
农用植保无人机系统
成熟度:通过中试
技术类型:-
应用行业:农、林、牧、渔业
技术简介
中国作为农业大国,拥有18亿基本农田,提高农业植保作业的效率越来越重要。人工作业已不能满足巨大的作业需求,如何高效完成植保作业成为了当前的研究热点和难点。本项目的农用植保无人机全机采用自主创新的机体结构和动力系统,配合自主研发的移动端地面站一键操控软件可实现一键起飞、自驾巡航、断点续航、原地降落、随点随行等智能作业任务,专为农业领域设计,具有载荷大、飞行稳定、易操控、维护保养简单、作业效率高等特点,克服了人工作业效率低的难题。该项目包含不同尺寸和旋翼数量的农用无人机,搭配地面站的处方图作业模式能对地块进行精准作业,可以广泛应用在水稻、小麦、蔬菜、水果等农业领域,对我国无人机产业和 农林业植保行业起到推动和示范应用作用,大大加快我国农业现代化建设的进程。 技术创新一种无人机区域轨迹规划方法、装置及可读存储介质,解决凹多边形地块轨迹规划出错的问题。专利情况申请号:202010821003.7市场前景及应用领域该项目的成功实施引领了深圳农用植保无人直升机的发展,并带动动力电池技术、旋翼技术、飞行控制技术等周边产业的发展。同时对上下游配套行业产生牵引和推动效应。本项目得到了袁隆平院士、罗锡文院士、朱英国院士、国家**特聘教授、国际精准农业航空专家兰玉彬博士等相关专家的充分肯定和大力支持。因为这些国内外高层次人才的参与和指导,必将为深圳聚集和培养一大批农用无人机行业的专业人才。
-

一种植保无人机专用飞控系统
成熟度:正在研发
技术类型:实用新型
应用行业:制造业
技术简介
本实用新型涉及一种植保无人机专用飞控系统,包括无人机植保综合管理模块、高度控制子模块、航路导航控制子模块,喷雾控制子模块。植保综合管理模块管理航路导航、喷雾作业、飞行高度控制以及作业参数设定等交互功能;高度控制子模块测量无人机距离作物冠层的距离,并保持无人机的作业高度,降低自然风影响而产生的雾滴飘失,保证了作业效果;航路导航控制子模块使无人机沿预设作业航路飞行,做到精确导航;喷雾控制子模块依据无人机的作业位置实时控制植保作业开关,有效避免农药的漏喷和重喷。本发明实现了植保无人机的自主飞行控制,铅垂升力与水平推力的驱动解耦保证控制系统的简单可靠,减轻操作人员的劳动强度,避免农药漏喷或重喷。
-
一种驱动解耦植保无人机的控制系统及控制方法
成熟度:正在研发
技术类型:发明
应用行业:制造业
技术简介
本发明涉及一种驱动解耦植保无人机的控制系统及控制方法,包括无人机植保综合管理模块、高度控制子模块、航路导航控制子模块,喷雾控制子模块。植保综合管理模块管理航路导航、喷雾作业、飞行高度控制以及作业参数设定等交互功能;高度控制子模块测量无人机距离作物冠层的距离,并保持无人机的作业高度,降低自然风影响而产生的雾滴飘失,保证了作业效果;航路导航控制子模块使无人机沿预设作业航路飞行,做到精确导航;喷雾控制子模块依据无人机的作业位置实时控制植保作业开关,有效避免农药的漏喷和重喷。本发明实现了植保无人机的自主飞行控制,铅垂升力与水平推力的驱动解耦保证控制系统的简单可靠,减轻操作人员的劳动强度,避免农药漏喷或重喷。
-

农林植保无人机自动飞行控制系统
成熟度:通过小试
技术类型:实用新型
应用行业:制造业
技术简介
研发目的:本实用新型涉及一种农林植保无人机自动飞行控制系统,包括飞行姿态数据模块、导航定位模块、控制模块和数据传输模块,飞行姿态数据模块包括传感器单元和A/D转换单元,所述导航定位模块包括GPS/GPRS接收单元和高度传感器,所述控制模块包括第一控制单元、第二控制单元和用于第一控制单元和第二控制单元之间通信的数据传输单元,所述飞行姿态数据模块和导航定位模块分别将采集的数据传输至第一控制单元和第二控制单元,所述数据传输模块采用无线传输单元,无线传输单元连接控制模块,实现控制模块与地面控制中心之间的无线通信。该系统可保证飞行控制系统的可靠性和安全性,提高无人机在复杂环境下的高精度定位服务能力。
-

一种横列式多旋翼的宽幅植保无人机及驱动方法
成熟度:正在研发
技术类型:发明
应用行业:制造业
技术简介
本发明涉及一种横列式多旋翼的宽幅植保无人机及驱动方法,用以提高作业效率。所采用的技术方案包括机架、姿态控制机构和喷药系统。所述的机架为植保无人机提供骨干支撑并作为载物平台安放所需零部件。所述的姿态控制机构为无人机的起飞、降落、调整飞行高度提供动力输出,同时驱动植保无人机沿着作业方向前进和停止以及改变作业航道。所述的喷药系统控制植保无人机到达预定的作业区域时喷药系统开始喷药作业。采用的驱动方法主要是通过改变相应位置的旋翼的转速调整无人机运行姿态和飞行航道。本发明采用多对横列式横向轴线旋翼以及一对纵向轴线旋翼组合提供无人机升力,提高无人机的负载能力和续航能力,同时增大了作业幅宽,提高了整体作业效率。
-
一种植保无人机定高技术
成熟度:正在研发
技术类型:发明
应用行业:制造业
技术简介
摘要:本发明公开了一种植保无人机定高技术 无人机定高技术具体步骤如下步骤1,利用无人机挂载的摄像机向前侧拍摄图片序列;步骤2,对拍摄图片进行特征点提取;步骤3,使用SAD算法对提取的特征点进行特征点匹配;步骤4,交叉定位;根据匹配的同名点对集合和飞机的位置、姿态以及摄像机的角度,计算各个同名点的三维坐标;步骤5,基于上述的定位方法,对同名目标点的多次测量,建立基于加权最小二乘估计的多站定位模型;本发明公开的技术具有较好的抗干扰能力,设备简单,价格低廉;只需要在普通植保无人机上挂载一个摄像设备即可实现无人机定高,便于部署,具有较大的应用前景。
-
农用植保无人机系统
成熟度:通过中试
技术类型:-
应用行业:信息传输、软件和信息技术服务业
技术简介
中国作为农业大国,拥有18亿基本农田,提高农业植保作业的效率越来越重要。人工作业已不能满足巨大的作业需求,如何高效完成植保作业成为了当前的研究热点和难点。本项目的农用植保无人机全机采用自主创新的机体结构和动力系统,配合自主研发的移动端地面站一键操控软件可实现一键起飞、自驾巡航、断点续航、原地降落、随点随行等智能作业任务,专为农业领域设计,具有载荷大、飞行稳定、易操控、维护保养简单、作业效率高等特点,克服了人工作业效率低的难题。该项目包含不同尺寸和旋翼数量的农用无人机,搭配地面站的处方图作业模式能对地块进行精准作业,可以广泛应用在水稻、小麦、蔬菜、水果等农业领域,对我国无人机产业和 农林业植保行业起到推动和示范应用作用,大大加快我国农业现代化建设的进程。 技术创新一种无人机区域轨迹规划方法、装置及可读存储介质,解决凹多边形地块轨迹规划出错的问题。专利情况申请号:202010821003.7市场前景及应用领域该项目的成功实施引领了深圳农用植保无人直升机的发展,并带动动力电池技术、旋翼技术、飞行控制技术等周边产业的发展。同时对上下游配套行业产生牵引和推动效应。本项目得到了袁隆平院士、罗锡文院士、朱英国院士、国家**特聘教授、国际精准农业航空专家兰玉彬博士等相关专家的充分肯定和大力支持。因为这些国内外高层次人才的参与和指导,必将为深圳聚集和培养一大批农用无人机行业的专业人才。
找到7项技术成果数据。
找技术>-
农用植保无人机系统
成熟度:通过中试
技术类型:-
应用行业:农、林、牧、渔业
技术简介
中国作为农业大国,拥有18亿基本农田,提高农业植保作业的效率越来越重要。人工作业已不能满足巨大的作业需求,如何高效完成植保作业成为了当前的研究热点和难点。本项目的农用植保无人机全机采用自主创新的机体结构和动力系统,配合自主研发的移动端地面站一键操控软件可实现一键起飞、自驾巡航、断点续航、原地降落、随点随行等智能作业任务,专为农业领域设计,具有载荷大、飞行稳定、易操控、维护保养简单、作业效率高等特点,克服了人工作业效率低的难题。该项目包含不同尺寸和旋翼数量的农用无人机,搭配地面站的处方图作业模式能对地块进行精准作业,可以广泛应用在水稻、小麦、蔬菜、水果等农业领域,对我国无人机产业和 农林业植保行业起到推动和示范应用作用,大大加快我国农业现代化建设的进程。 技术创新一种无人机区域轨迹规划方法、装置及可读存储介质,解决凹多边形地块轨迹规划出错的问题。专利情况申请号:202010821003.7市场前景及应用领域该项目的成功实施引领了深圳农用植保无人直升机的发展,并带动动力电池技术、旋翼技术、飞行控制技术等周边产业的发展。同时对上下游配套行业产生牵引和推动效应。本项目得到了袁隆平院士、罗锡文院士、朱英国院士、国家**特聘教授、国际精准农业航空专家兰玉彬博士等相关专家的充分肯定和大力支持。因为这些国内外高层次人才的参与和指导,必将为深圳聚集和培养一大批农用无人机行业的专业人才。
-
一种植保无人机专用飞控系统
成熟度:正在研发
技术类型:实用新型
应用行业:制造业
技术简介
本实用新型涉及一种植保无人机专用飞控系统,包括无人机植保综合管理模块、高度控制子模块、航路导航控制子模块,喷雾控制子模块。植保综合管理模块管理航路导航、喷雾作业、飞行高度控制以及作业参数设定等交互功能;高度控制子模块测量无人机距离作物冠层的距离,并保持无人机的作业高度,降低自然风影响而产生的雾滴飘失,保证了作业效果;航路导航控制子模块使无人机沿预设作业航路飞行,做到精确导航;喷雾控制子模块依据无人机的作业位置实时控制植保作业开关,有效避免农药的漏喷和重喷。本发明实现了植保无人机的自主飞行控制,铅垂升力与水平推力的驱动解耦保证控制系统的简单可靠,减轻操作人员的劳动强度,避免农药漏喷或重喷。
-
一种驱动解耦植保无人机的控制系统及控制方法
成熟度:正在研发
技术类型:发明
应用行业:制造业
技术简介
本发明涉及一种驱动解耦植保无人机的控制系统及控制方法,包括无人机植保综合管理模块、高度控制子模块、航路导航控制子模块,喷雾控制子模块。植保综合管理模块管理航路导航、喷雾作业、飞行高度控制以及作业参数设定等交互功能;高度控制子模块测量无人机距离作物冠层的距离,并保持无人机的作业高度,降低自然风影响而产生的雾滴飘失,保证了作业效果;航路导航控制子模块使无人机沿预设作业航路飞行,做到精确导航;喷雾控制子模块依据无人机的作业位置实时控制植保作业开关,有效避免农药的漏喷和重喷。本发明实现了植保无人机的自主飞行控制,铅垂升力与水平推力的驱动解耦保证控制系统的简单可靠,减轻操作人员的劳动强度,避免农药漏喷或重喷。
-
农林植保无人机自动飞行控制系统
成熟度:通过小试
技术类型:实用新型
应用行业:制造业
技术简介
研发目的:本实用新型涉及一种农林植保无人机自动飞行控制系统,包括飞行姿态数据模块、导航定位模块、控制模块和数据传输模块,飞行姿态数据模块包括传感器单元和A/D转换单元,所述导航定位模块包括GPS/GPRS接收单元和高度传感器,所述控制模块包括第一控制单元、第二控制单元和用于第一控制单元和第二控制单元之间通信的数据传输单元,所述飞行姿态数据模块和导航定位模块分别将采集的数据传输至第一控制单元和第二控制单元,所述数据传输模块采用无线传输单元,无线传输单元连接控制模块,实现控制模块与地面控制中心之间的无线通信。该系统可保证飞行控制系统的可靠性和安全性,提高无人机在复杂环境下的高精度定位服务能力。
-
一种横列式多旋翼的宽幅植保无人机及驱动方法
成熟度:正在研发
技术类型:发明
应用行业:制造业
技术简介
本发明涉及一种横列式多旋翼的宽幅植保无人机及驱动方法,用以提高作业效率。所采用的技术方案包括机架、姿态控制机构和喷药系统。所述的机架为植保无人机提供骨干支撑并作为载物平台安放所需零部件。所述的姿态控制机构为无人机的起飞、降落、调整飞行高度提供动力输出,同时驱动植保无人机沿着作业方向前进和停止以及改变作业航道。所述的喷药系统控制植保无人机到达预定的作业区域时喷药系统开始喷药作业。采用的驱动方法主要是通过改变相应位置的旋翼的转速调整无人机运行姿态和飞行航道。本发明采用多对横列式横向轴线旋翼以及一对纵向轴线旋翼组合提供无人机升力,提高无人机的负载能力和续航能力,同时增大了作业幅宽,提高了整体作业效率。
-
一种植保无人机定高技术
成熟度:正在研发
技术类型:发明
应用行业:制造业
技术简介
摘要:本发明公开了一种植保无人机定高技术 无人机定高技术具体步骤如下步骤1,利用无人机挂载的摄像机向前侧拍摄图片序列;步骤2,对拍摄图片进行特征点提取;步骤3,使用SAD算法对提取的特征点进行特征点匹配;步骤4,交叉定位;根据匹配的同名点对集合和飞机的位置、姿态以及摄像机的角度,计算各个同名点的三维坐标;步骤5,基于上述的定位方法,对同名目标点的多次测量,建立基于加权最小二乘估计的多站定位模型;本发明公开的技术具有较好的抗干扰能力,设备简单,价格低廉;只需要在普通植保无人机上挂载一个摄像设备即可实现无人机定高,便于部署,具有较大的应用前景。
-
农用植保无人机系统
成熟度:通过中试
技术类型:-
应用行业:信息传输、软件和信息技术服务业
技术简介
中国作为农业大国,拥有18亿基本农田,提高农业植保作业的效率越来越重要。人工作业已不能满足巨大的作业需求,如何高效完成植保作业成为了当前的研究热点和难点。本项目的农用植保无人机全机采用自主创新的机体结构和动力系统,配合自主研发的移动端地面站一键操控软件可实现一键起飞、自驾巡航、断点续航、原地降落、随点随行等智能作业任务,专为农业领域设计,具有载荷大、飞行稳定、易操控、维护保养简单、作业效率高等特点,克服了人工作业效率低的难题。该项目包含不同尺寸和旋翼数量的农用无人机,搭配地面站的处方图作业模式能对地块进行精准作业,可以广泛应用在水稻、小麦、蔬菜、水果等农业领域,对我国无人机产业和 农林业植保行业起到推动和示范应用作用,大大加快我国农业现代化建设的进程。 技术创新一种无人机区域轨迹规划方法、装置及可读存储介质,解决凹多边形地块轨迹规划出错的问题。专利情况申请号:202010821003.7市场前景及应用领域该项目的成功实施引领了深圳农用植保无人直升机的发展,并带动动力电池技术、旋翼技术、飞行控制技术等周边产业的发展。同时对上下游配套行业产生牵引和推动效应。本项目得到了袁隆平院士、罗锡文院士、朱英国院士、国家**特聘教授、国际精准农业航空专家兰玉彬博士等相关专家的充分肯定和大力支持。因为这些国内外高层次人才的参与和指导,必将为深圳聚集和培养一大批农用无人机行业的专业人才。
找到7项技术成果数据。
找技术>-
农用植保无人机系统
成熟度:通过中试
技术类型:-
应用行业:农、林、牧、渔业
技术简介
中国作为农业大国,拥有18亿基本农田,提高农业植保作业的效率越来越重要。人工作业已不能满足巨大的作业需求,如何高效完成植保作业成为了当前的研究热点和难点。本项目的农用植保无人机全机采用自主创新的机体结构和动力系统,配合自主研发的移动端地面站一键操控软件可实现一键起飞、自驾巡航、断点续航、原地降落、随点随行等智能作业任务,专为农业领域设计,具有载荷大、飞行稳定、易操控、维护保养简单、作业效率高等特点,克服了人工作业效率低的难题。该项目包含不同尺寸和旋翼数量的农用无人机,搭配地面站的处方图作业模式能对地块进行精准作业,可以广泛应用在水稻、小麦、蔬菜、水果等农业领域,对我国无人机产业和 农林业植保行业起到推动和示范应用作用,大大加快我国农业现代化建设的进程。 技术创新一种无人机区域轨迹规划方法、装置及可读存储介质,解决凹多边形地块轨迹规划出错的问题。专利情况申请号:202010821003.7市场前景及应用领域该项目的成功实施引领了深圳农用植保无人直升机的发展,并带动动力电池技术、旋翼技术、飞行控制技术等周边产业的发展。同时对上下游配套行业产生牵引和推动效应。本项目得到了袁隆平院士、罗锡文院士、朱英国院士、国家**特聘教授、国际精准农业航空专家兰玉彬博士等相关专家的充分肯定和大力支持。因为这些国内外高层次人才的参与和指导,必将为深圳聚集和培养一大批农用无人机行业的专业人才。
-
一种植保无人机专用飞控系统
成熟度:正在研发
技术类型:实用新型
应用行业:制造业
技术简介
本实用新型涉及一种植保无人机专用飞控系统,包括无人机植保综合管理模块、高度控制子模块、航路导航控制子模块,喷雾控制子模块。植保综合管理模块管理航路导航、喷雾作业、飞行高度控制以及作业参数设定等交互功能;高度控制子模块测量无人机距离作物冠层的距离,并保持无人机的作业高度,降低自然风影响而产生的雾滴飘失,保证了作业效果;航路导航控制子模块使无人机沿预设作业航路飞行,做到精确导航;喷雾控制子模块依据无人机的作业位置实时控制植保作业开关,有效避免农药的漏喷和重喷。本发明实现了植保无人机的自主飞行控制,铅垂升力与水平推力的驱动解耦保证控制系统的简单可靠,减轻操作人员的劳动强度,避免农药漏喷或重喷。
-
一种驱动解耦植保无人机的控制系统及控制方法
成熟度:正在研发
技术类型:发明
应用行业:制造业
技术简介
本发明涉及一种驱动解耦植保无人机的控制系统及控制方法,包括无人机植保综合管理模块、高度控制子模块、航路导航控制子模块,喷雾控制子模块。植保综合管理模块管理航路导航、喷雾作业、飞行高度控制以及作业参数设定等交互功能;高度控制子模块测量无人机距离作物冠层的距离,并保持无人机的作业高度,降低自然风影响而产生的雾滴飘失,保证了作业效果;航路导航控制子模块使无人机沿预设作业航路飞行,做到精确导航;喷雾控制子模块依据无人机的作业位置实时控制植保作业开关,有效避免农药的漏喷和重喷。本发明实现了植保无人机的自主飞行控制,铅垂升力与水平推力的驱动解耦保证控制系统的简单可靠,减轻操作人员的劳动强度,避免农药漏喷或重喷。
-
农林植保无人机自动飞行控制系统
成熟度:通过小试
技术类型:实用新型
应用行业:制造业
技术简介
研发目的:本实用新型涉及一种农林植保无人机自动飞行控制系统,包括飞行姿态数据模块、导航定位模块、控制模块和数据传输模块,飞行姿态数据模块包括传感器单元和A/D转换单元,所述导航定位模块包括GPS/GPRS接收单元和高度传感器,所述控制模块包括第一控制单元、第二控制单元和用于第一控制单元和第二控制单元之间通信的数据传输单元,所述飞行姿态数据模块和导航定位模块分别将采集的数据传输至第一控制单元和第二控制单元,所述数据传输模块采用无线传输单元,无线传输单元连接控制模块,实现控制模块与地面控制中心之间的无线通信。该系统可保证飞行控制系统的可靠性和安全性,提高无人机在复杂环境下的高精度定位服务能力。
-
一种横列式多旋翼的宽幅植保无人机及驱动方法
成熟度:正在研发
技术类型:发明
应用行业:制造业
技术简介
本发明涉及一种横列式多旋翼的宽幅植保无人机及驱动方法,用以提高作业效率。所采用的技术方案包括机架、姿态控制机构和喷药系统。所述的机架为植保无人机提供骨干支撑并作为载物平台安放所需零部件。所述的姿态控制机构为无人机的起飞、降落、调整飞行高度提供动力输出,同时驱动植保无人机沿着作业方向前进和停止以及改变作业航道。所述的喷药系统控制植保无人机到达预定的作业区域时喷药系统开始喷药作业。采用的驱动方法主要是通过改变相应位置的旋翼的转速调整无人机运行姿态和飞行航道。本发明采用多对横列式横向轴线旋翼以及一对纵向轴线旋翼组合提供无人机升力,提高无人机的负载能力和续航能力,同时增大了作业幅宽,提高了整体作业效率。
-
一种植保无人机定高技术
成熟度:正在研发
技术类型:发明
应用行业:制造业
技术简介
摘要:本发明公开了一种植保无人机定高技术 无人机定高技术具体步骤如下步骤1,利用无人机挂载的摄像机向前侧拍摄图片序列;步骤2,对拍摄图片进行特征点提取;步骤3,使用SAD算法对提取的特征点进行特征点匹配;步骤4,交叉定位;根据匹配的同名点对集合和飞机的位置、姿态以及摄像机的角度,计算各个同名点的三维坐标;步骤5,基于上述的定位方法,对同名目标点的多次测量,建立基于加权最小二乘估计的多站定位模型;本发明公开的技术具有较好的抗干扰能力,设备简单,价格低廉;只需要在普通植保无人机上挂载一个摄像设备即可实现无人机定高,便于部署,具有较大的应用前景。
-
农用植保无人机系统
成熟度:通过中试
技术类型:-
应用行业:信息传输、软件和信息技术服务业
技术简介
中国作为农业大国,拥有18亿基本农田,提高农业植保作业的效率越来越重要。人工作业已不能满足巨大的作业需求,如何高效完成植保作业成为了当前的研究热点和难点。本项目的农用植保无人机全机采用自主创新的机体结构和动力系统,配合自主研发的移动端地面站一键操控软件可实现一键起飞、自驾巡航、断点续航、原地降落、随点随行等智能作业任务,专为农业领域设计,具有载荷大、飞行稳定、易操控、维护保养简单、作业效率高等特点,克服了人工作业效率低的难题。该项目包含不同尺寸和旋翼数量的农用无人机,搭配地面站的处方图作业模式能对地块进行精准作业,可以广泛应用在水稻、小麦、蔬菜、水果等农业领域,对我国无人机产业和 农林业植保行业起到推动和示范应用作用,大大加快我国农业现代化建设的进程。 技术创新一种无人机区域轨迹规划方法、装置及可读存储介质,解决凹多边形地块轨迹规划出错的问题。专利情况申请号:202010821003.7市场前景及应用领域该项目的成功实施引领了深圳农用植保无人直升机的发展,并带动动力电池技术、旋翼技术、飞行控制技术等周边产业的发展。同时对上下游配套行业产生牵引和推动效应。本项目得到了袁隆平院士、罗锡文院士、朱英国院士、国家**特聘教授、国际精准农业航空专家兰玉彬博士等相关专家的充分肯定和大力支持。因为这些国内外高层次人才的参与和指导,必将为深圳聚集和培养一大批农用无人机行业的专业人才。
找到7项技术成果数据。
找技术>-
农用植保无人机系统
成熟度:通过中试
技术类型:-
应用行业:农、林、牧、渔业
技术简介
中国作为农业大国,拥有18亿基本农田,提高农业植保作业的效率越来越重要。人工作业已不能满足巨大的作业需求,如何高效完成植保作业成为了当前的研究热点和难点。本项目的农用植保无人机全机采用自主创新的机体结构和动力系统,配合自主研发的移动端地面站一键操控软件可实现一键起飞、自驾巡航、断点续航、原地降落、随点随行等智能作业任务,专为农业领域设计,具有载荷大、飞行稳定、易操控、维护保养简单、作业效率高等特点,克服了人工作业效率低的难题。该项目包含不同尺寸和旋翼数量的农用无人机,搭配地面站的处方图作业模式能对地块进行精准作业,可以广泛应用在水稻、小麦、蔬菜、水果等农业领域,对我国无人机产业和 农林业植保行业起到推动和示范应用作用,大大加快我国农业现代化建设的进程。 技术创新一种无人机区域轨迹规划方法、装置及可读存储介质,解决凹多边形地块轨迹规划出错的问题。专利情况申请号:202010821003.7市场前景及应用领域该项目的成功实施引领了深圳农用植保无人直升机的发展,并带动动力电池技术、旋翼技术、飞行控制技术等周边产业的发展。同时对上下游配套行业产生牵引和推动效应。本项目得到了袁隆平院士、罗锡文院士、朱英国院士、国家**特聘教授、国际精准农业航空专家兰玉彬博士等相关专家的充分肯定和大力支持。因为这些国内外高层次人才的参与和指导,必将为深圳聚集和培养一大批农用无人机行业的专业人才。
-
一种植保无人机专用飞控系统
成熟度:正在研发
技术类型:实用新型
应用行业:制造业
技术简介
本实用新型涉及一种植保无人机专用飞控系统,包括无人机植保综合管理模块、高度控制子模块、航路导航控制子模块,喷雾控制子模块。植保综合管理模块管理航路导航、喷雾作业、飞行高度控制以及作业参数设定等交互功能;高度控制子模块测量无人机距离作物冠层的距离,并保持无人机的作业高度,降低自然风影响而产生的雾滴飘失,保证了作业效果;航路导航控制子模块使无人机沿预设作业航路飞行,做到精确导航;喷雾控制子模块依据无人机的作业位置实时控制植保作业开关,有效避免农药的漏喷和重喷。本发明实现了植保无人机的自主飞行控制,铅垂升力与水平推力的驱动解耦保证控制系统的简单可靠,减轻操作人员的劳动强度,避免农药漏喷或重喷。
-
一种驱动解耦植保无人机的控制系统及控制方法
成熟度:正在研发
技术类型:发明
应用行业:制造业
技术简介
本发明涉及一种驱动解耦植保无人机的控制系统及控制方法,包括无人机植保综合管理模块、高度控制子模块、航路导航控制子模块,喷雾控制子模块。植保综合管理模块管理航路导航、喷雾作业、飞行高度控制以及作业参数设定等交互功能;高度控制子模块测量无人机距离作物冠层的距离,并保持无人机的作业高度,降低自然风影响而产生的雾滴飘失,保证了作业效果;航路导航控制子模块使无人机沿预设作业航路飞行,做到精确导航;喷雾控制子模块依据无人机的作业位置实时控制植保作业开关,有效避免农药的漏喷和重喷。本发明实现了植保无人机的自主飞行控制,铅垂升力与水平推力的驱动解耦保证控制系统的简单可靠,减轻操作人员的劳动强度,避免农药漏喷或重喷。
-
农林植保无人机自动飞行控制系统
成熟度:通过小试
技术类型:实用新型
应用行业:制造业
技术简介
研发目的:本实用新型涉及一种农林植保无人机自动飞行控制系统,包括飞行姿态数据模块、导航定位模块、控制模块和数据传输模块,飞行姿态数据模块包括传感器单元和A/D转换单元,所述导航定位模块包括GPS/GPRS接收单元和高度传感器,所述控制模块包括第一控制单元、第二控制单元和用于第一控制单元和第二控制单元之间通信的数据传输单元,所述飞行姿态数据模块和导航定位模块分别将采集的数据传输至第一控制单元和第二控制单元,所述数据传输模块采用无线传输单元,无线传输单元连接控制模块,实现控制模块与地面控制中心之间的无线通信。该系统可保证飞行控制系统的可靠性和安全性,提高无人机在复杂环境下的高精度定位服务能力。
-
一种横列式多旋翼的宽幅植保无人机及驱动方法
成熟度:正在研发
技术类型:发明
应用行业:制造业
技术简介
本发明涉及一种横列式多旋翼的宽幅植保无人机及驱动方法,用以提高作业效率。所采用的技术方案包括机架、姿态控制机构和喷药系统。所述的机架为植保无人机提供骨干支撑并作为载物平台安放所需零部件。所述的姿态控制机构为无人机的起飞、降落、调整飞行高度提供动力输出,同时驱动植保无人机沿着作业方向前进和停止以及改变作业航道。所述的喷药系统控制植保无人机到达预定的作业区域时喷药系统开始喷药作业。采用的驱动方法主要是通过改变相应位置的旋翼的转速调整无人机运行姿态和飞行航道。本发明采用多对横列式横向轴线旋翼以及一对纵向轴线旋翼组合提供无人机升力,提高无人机的负载能力和续航能力,同时增大了作业幅宽,提高了整体作业效率。
-
一种植保无人机定高技术
成熟度:正在研发
技术类型:发明
应用行业:制造业
技术简介
摘要:本发明公开了一种植保无人机定高技术 无人机定高技术具体步骤如下步骤1,利用无人机挂载的摄像机向前侧拍摄图片序列;步骤2,对拍摄图片进行特征点提取;步骤3,使用SAD算法对提取的特征点进行特征点匹配;步骤4,交叉定位;根据匹配的同名点对集合和飞机的位置、姿态以及摄像机的角度,计算各个同名点的三维坐标;步骤5,基于上述的定位方法,对同名目标点的多次测量,建立基于加权最小二乘估计的多站定位模型;本发明公开的技术具有较好的抗干扰能力,设备简单,价格低廉;只需要在普通植保无人机上挂载一个摄像设备即可实现无人机定高,便于部署,具有较大的应用前景。
-
农用植保无人机系统
成熟度:通过中试
技术类型:-
应用行业:信息传输、软件和信息技术服务业
技术简介
中国作为农业大国,拥有18亿基本农田,提高农业植保作业的效率越来越重要。人工作业已不能满足巨大的作业需求,如何高效完成植保作业成为了当前的研究热点和难点。本项目的农用植保无人机全机采用自主创新的机体结构和动力系统,配合自主研发的移动端地面站一键操控软件可实现一键起飞、自驾巡航、断点续航、原地降落、随点随行等智能作业任务,专为农业领域设计,具有载荷大、飞行稳定、易操控、维护保养简单、作业效率高等特点,克服了人工作业效率低的难题。该项目包含不同尺寸和旋翼数量的农用无人机,搭配地面站的处方图作业模式能对地块进行精准作业,可以广泛应用在水稻、小麦、蔬菜、水果等农业领域,对我国无人机产业和 农林业植保行业起到推动和示范应用作用,大大加快我国农业现代化建设的进程。 技术创新一种无人机区域轨迹规划方法、装置及可读存储介质,解决凹多边形地块轨迹规划出错的问题。专利情况申请号:202010821003.7市场前景及应用领域该项目的成功实施引领了深圳农用植保无人直升机的发展,并带动动力电池技术、旋翼技术、飞行控制技术等周边产业的发展。同时对上下游配套行业产生牵引和推动效应。本项目得到了袁隆平院士、罗锡文院士、朱英国院士、国家**特聘教授、国际精准农业航空专家兰玉彬博士等相关专家的充分肯定和大力支持。因为这些国内外高层次人才的参与和指导,必将为深圳聚集和培养一大批农用无人机行业的专业人才。
找到7项技术成果数据。
找技术>-
农用植保无人机系统
成熟度:通过中试
技术类型:-
应用行业:农、林、牧、渔业
技术简介
中国作为农业大国,拥有18亿基本农田,提高农业植保作业的效率越来越重要。人工作业已不能满足巨大的作业需求,如何高效完成植保作业成为了当前的研究热点和难点。本项目的农用植保无人机全机采用自主创新的机体结构和动力系统,配合自主研发的移动端地面站一键操控软件可实现一键起飞、自驾巡航、断点续航、原地降落、随点随行等智能作业任务,专为农业领域设计,具有载荷大、飞行稳定、易操控、维护保养简单、作业效率高等特点,克服了人工作业效率低的难题。该项目包含不同尺寸和旋翼数量的农用无人机,搭配地面站的处方图作业模式能对地块进行精准作业,可以广泛应用在水稻、小麦、蔬菜、水果等农业领域,对我国无人机产业和 农林业植保行业起到推动和示范应用作用,大大加快我国农业现代化建设的进程。 技术创新一种无人机区域轨迹规划方法、装置及可读存储介质,解决凹多边形地块轨迹规划出错的问题。专利情况申请号:202010821003.7市场前景及应用领域该项目的成功实施引领了深圳农用植保无人直升机的发展,并带动动力电池技术、旋翼技术、飞行控制技术等周边产业的发展。同时对上下游配套行业产生牵引和推动效应。本项目得到了袁隆平院士、罗锡文院士、朱英国院士、国家**特聘教授、国际精准农业航空专家兰玉彬博士等相关专家的充分肯定和大力支持。因为这些国内外高层次人才的参与和指导,必将为深圳聚集和培养一大批农用无人机行业的专业人才。
-
一种植保无人机专用飞控系统
成熟度:正在研发
技术类型:实用新型
应用行业:制造业
技术简介
本实用新型涉及一种植保无人机专用飞控系统,包括无人机植保综合管理模块、高度控制子模块、航路导航控制子模块,喷雾控制子模块。植保综合管理模块管理航路导航、喷雾作业、飞行高度控制以及作业参数设定等交互功能;高度控制子模块测量无人机距离作物冠层的距离,并保持无人机的作业高度,降低自然风影响而产生的雾滴飘失,保证了作业效果;航路导航控制子模块使无人机沿预设作业航路飞行,做到精确导航;喷雾控制子模块依据无人机的作业位置实时控制植保作业开关,有效避免农药的漏喷和重喷。本发明实现了植保无人机的自主飞行控制,铅垂升力与水平推力的驱动解耦保证控制系统的简单可靠,减轻操作人员的劳动强度,避免农药漏喷或重喷。
-
一种驱动解耦植保无人机的控制系统及控制方法
成熟度:正在研发
技术类型:发明
应用行业:制造业
技术简介
本发明涉及一种驱动解耦植保无人机的控制系统及控制方法,包括无人机植保综合管理模块、高度控制子模块、航路导航控制子模块,喷雾控制子模块。植保综合管理模块管理航路导航、喷雾作业、飞行高度控制以及作业参数设定等交互功能;高度控制子模块测量无人机距离作物冠层的距离,并保持无人机的作业高度,降低自然风影响而产生的雾滴飘失,保证了作业效果;航路导航控制子模块使无人机沿预设作业航路飞行,做到精确导航;喷雾控制子模块依据无人机的作业位置实时控制植保作业开关,有效避免农药的漏喷和重喷。本发明实现了植保无人机的自主飞行控制,铅垂升力与水平推力的驱动解耦保证控制系统的简单可靠,减轻操作人员的劳动强度,避免农药漏喷或重喷。
-
农林植保无人机自动飞行控制系统
成熟度:通过小试
技术类型:实用新型
应用行业:制造业
技术简介
研发目的:本实用新型涉及一种农林植保无人机自动飞行控制系统,包括飞行姿态数据模块、导航定位模块、控制模块和数据传输模块,飞行姿态数据模块包括传感器单元和A/D转换单元,所述导航定位模块包括GPS/GPRS接收单元和高度传感器,所述控制模块包括第一控制单元、第二控制单元和用于第一控制单元和第二控制单元之间通信的数据传输单元,所述飞行姿态数据模块和导航定位模块分别将采集的数据传输至第一控制单元和第二控制单元,所述数据传输模块采用无线传输单元,无线传输单元连接控制模块,实现控制模块与地面控制中心之间的无线通信。该系统可保证飞行控制系统的可靠性和安全性,提高无人机在复杂环境下的高精度定位服务能力。
-
一种横列式多旋翼的宽幅植保无人机及驱动方法
成熟度:正在研发
技术类型:发明
应用行业:制造业
技术简介
本发明涉及一种横列式多旋翼的宽幅植保无人机及驱动方法,用以提高作业效率。所采用的技术方案包括机架、姿态控制机构和喷药系统。所述的机架为植保无人机提供骨干支撑并作为载物平台安放所需零部件。所述的姿态控制机构为无人机的起飞、降落、调整飞行高度提供动力输出,同时驱动植保无人机沿着作业方向前进和停止以及改变作业航道。所述的喷药系统控制植保无人机到达预定的作业区域时喷药系统开始喷药作业。采用的驱动方法主要是通过改变相应位置的旋翼的转速调整无人机运行姿态和飞行航道。本发明采用多对横列式横向轴线旋翼以及一对纵向轴线旋翼组合提供无人机升力,提高无人机的负载能力和续航能力,同时增大了作业幅宽,提高了整体作业效率。
-
一种植保无人机定高技术
成熟度:正在研发
技术类型:发明
应用行业:制造业
技术简介
摘要:本发明公开了一种植保无人机定高技术 无人机定高技术具体步骤如下步骤1,利用无人机挂载的摄像机向前侧拍摄图片序列;步骤2,对拍摄图片进行特征点提取;步骤3,使用SAD算法对提取的特征点进行特征点匹配;步骤4,交叉定位;根据匹配的同名点对集合和飞机的位置、姿态以及摄像机的角度,计算各个同名点的三维坐标;步骤5,基于上述的定位方法,对同名目标点的多次测量,建立基于加权最小二乘估计的多站定位模型;本发明公开的技术具有较好的抗干扰能力,设备简单,价格低廉;只需要在普通植保无人机上挂载一个摄像设备即可实现无人机定高,便于部署,具有较大的应用前景。
-
农用植保无人机系统
成熟度:通过中试
技术类型:-
应用行业:信息传输、软件和信息技术服务业
技术简介
中国作为农业大国,拥有18亿基本农田,提高农业植保作业的效率越来越重要。人工作业已不能满足巨大的作业需求,如何高效完成植保作业成为了当前的研究热点和难点。本项目的农用植保无人机全机采用自主创新的机体结构和动力系统,配合自主研发的移动端地面站一键操控软件可实现一键起飞、自驾巡航、断点续航、原地降落、随点随行等智能作业任务,专为农业领域设计,具有载荷大、飞行稳定、易操控、维护保养简单、作业效率高等特点,克服了人工作业效率低的难题。该项目包含不同尺寸和旋翼数量的农用无人机,搭配地面站的处方图作业模式能对地块进行精准作业,可以广泛应用在水稻、小麦、蔬菜、水果等农业领域,对我国无人机产业和 农林业植保行业起到推动和示范应用作用,大大加快我国农业现代化建设的进程。 技术创新一种无人机区域轨迹规划方法、装置及可读存储介质,解决凹多边形地块轨迹规划出错的问题。专利情况申请号:202010821003.7市场前景及应用领域该项目的成功实施引领了深圳农用植保无人直升机的发展,并带动动力电池技术、旋翼技术、飞行控制技术等周边产业的发展。同时对上下游配套行业产生牵引和推动效应。本项目得到了袁隆平院士、罗锡文院士、朱英国院士、国家**特聘教授、国际精准农业航空专家兰玉彬博士等相关专家的充分肯定和大力支持。因为这些国内外高层次人才的参与和指导,必将为深圳聚集和培养一大批农用无人机行业的专业人才。
找到7项技术成果数据。
找技术>-
农用植保无人机系统
成熟度:通过中试
技术类型:-
应用行业:农、林、牧、渔业
技术简介
中国作为农业大国,拥有18亿基本农田,提高农业植保作业的效率越来越重要。人工作业已不能满足巨大的作业需求,如何高效完成植保作业成为了当前的研究热点和难点。本项目的农用植保无人机全机采用自主创新的机体结构和动力系统,配合自主研发的移动端地面站一键操控软件可实现一键起飞、自驾巡航、断点续航、原地降落、随点随行等智能作业任务,专为农业领域设计,具有载荷大、飞行稳定、易操控、维护保养简单、作业效率高等特点,克服了人工作业效率低的难题。该项目包含不同尺寸和旋翼数量的农用无人机,搭配地面站的处方图作业模式能对地块进行精准作业,可以广泛应用在水稻、小麦、蔬菜、水果等农业领域,对我国无人机产业和 农林业植保行业起到推动和示范应用作用,大大加快我国农业现代化建设的进程。 技术创新一种无人机区域轨迹规划方法、装置及可读存储介质,解决凹多边形地块轨迹规划出错的问题。专利情况申请号:202010821003.7市场前景及应用领域该项目的成功实施引领了深圳农用植保无人直升机的发展,并带动动力电池技术、旋翼技术、飞行控制技术等周边产业的发展。同时对上下游配套行业产生牵引和推动效应。本项目得到了袁隆平院士、罗锡文院士、朱英国院士、国家**特聘教授、国际精准农业航空专家兰玉彬博士等相关专家的充分肯定和大力支持。因为这些国内外高层次人才的参与和指导,必将为深圳聚集和培养一大批农用无人机行业的专业人才。
-
一种植保无人机专用飞控系统
成熟度:正在研发
技术类型:实用新型
应用行业:制造业
技术简介
本实用新型涉及一种植保无人机专用飞控系统,包括无人机植保综合管理模块、高度控制子模块、航路导航控制子模块,喷雾控制子模块。植保综合管理模块管理航路导航、喷雾作业、飞行高度控制以及作业参数设定等交互功能;高度控制子模块测量无人机距离作物冠层的距离,并保持无人机的作业高度,降低自然风影响而产生的雾滴飘失,保证了作业效果;航路导航控制子模块使无人机沿预设作业航路飞行,做到精确导航;喷雾控制子模块依据无人机的作业位置实时控制植保作业开关,有效避免农药的漏喷和重喷。本发明实现了植保无人机的自主飞行控制,铅垂升力与水平推力的驱动解耦保证控制系统的简单可靠,减轻操作人员的劳动强度,避免农药漏喷或重喷。
-
一种驱动解耦植保无人机的控制系统及控制方法
成熟度:正在研发
技术类型:发明
应用行业:制造业
技术简介
本发明涉及一种驱动解耦植保无人机的控制系统及控制方法,包括无人机植保综合管理模块、高度控制子模块、航路导航控制子模块,喷雾控制子模块。植保综合管理模块管理航路导航、喷雾作业、飞行高度控制以及作业参数设定等交互功能;高度控制子模块测量无人机距离作物冠层的距离,并保持无人机的作业高度,降低自然风影响而产生的雾滴飘失,保证了作业效果;航路导航控制子模块使无人机沿预设作业航路飞行,做到精确导航;喷雾控制子模块依据无人机的作业位置实时控制植保作业开关,有效避免农药的漏喷和重喷。本发明实现了植保无人机的自主飞行控制,铅垂升力与水平推力的驱动解耦保证控制系统的简单可靠,减轻操作人员的劳动强度,避免农药漏喷或重喷。
-
农林植保无人机自动飞行控制系统
成熟度:通过小试
技术类型:实用新型
应用行业:制造业
技术简介
研发目的:本实用新型涉及一种农林植保无人机自动飞行控制系统,包括飞行姿态数据模块、导航定位模块、控制模块和数据传输模块,飞行姿态数据模块包括传感器单元和A/D转换单元,所述导航定位模块包括GPS/GPRS接收单元和高度传感器,所述控制模块包括第一控制单元、第二控制单元和用于第一控制单元和第二控制单元之间通信的数据传输单元,所述飞行姿态数据模块和导航定位模块分别将采集的数据传输至第一控制单元和第二控制单元,所述数据传输模块采用无线传输单元,无线传输单元连接控制模块,实现控制模块与地面控制中心之间的无线通信。该系统可保证飞行控制系统的可靠性和安全性,提高无人机在复杂环境下的高精度定位服务能力。
-
一种横列式多旋翼的宽幅植保无人机及驱动方法
成熟度:正在研发
技术类型:发明
应用行业:制造业
技术简介
本发明涉及一种横列式多旋翼的宽幅植保无人机及驱动方法,用以提高作业效率。所采用的技术方案包括机架、姿态控制机构和喷药系统。所述的机架为植保无人机提供骨干支撑并作为载物平台安放所需零部件。所述的姿态控制机构为无人机的起飞、降落、调整飞行高度提供动力输出,同时驱动植保无人机沿着作业方向前进和停止以及改变作业航道。所述的喷药系统控制植保无人机到达预定的作业区域时喷药系统开始喷药作业。采用的驱动方法主要是通过改变相应位置的旋翼的转速调整无人机运行姿态和飞行航道。本发明采用多对横列式横向轴线旋翼以及一对纵向轴线旋翼组合提供无人机升力,提高无人机的负载能力和续航能力,同时增大了作业幅宽,提高了整体作业效率。
-
一种植保无人机定高技术
成熟度:正在研发
技术类型:发明
应用行业:制造业
技术简介
摘要:本发明公开了一种植保无人机定高技术 无人机定高技术具体步骤如下步骤1,利用无人机挂载的摄像机向前侧拍摄图片序列;步骤2,对拍摄图片进行特征点提取;步骤3,使用SAD算法对提取的特征点进行特征点匹配;步骤4,交叉定位;根据匹配的同名点对集合和飞机的位置、姿态以及摄像机的角度,计算各个同名点的三维坐标;步骤5,基于上述的定位方法,对同名目标点的多次测量,建立基于加权最小二乘估计的多站定位模型;本发明公开的技术具有较好的抗干扰能力,设备简单,价格低廉;只需要在普通植保无人机上挂载一个摄像设备即可实现无人机定高,便于部署,具有较大的应用前景。
-
农用植保无人机系统
成熟度:通过中试
技术类型:-
应用行业:信息传输、软件和信息技术服务业
技术简介
中国作为农业大国,拥有18亿基本农田,提高农业植保作业的效率越来越重要。人工作业已不能满足巨大的作业需求,如何高效完成植保作业成为了当前的研究热点和难点。本项目的农用植保无人机全机采用自主创新的机体结构和动力系统,配合自主研发的移动端地面站一键操控软件可实现一键起飞、自驾巡航、断点续航、原地降落、随点随行等智能作业任务,专为农业领域设计,具有载荷大、飞行稳定、易操控、维护保养简单、作业效率高等特点,克服了人工作业效率低的难题。该项目包含不同尺寸和旋翼数量的农用无人机,搭配地面站的处方图作业模式能对地块进行精准作业,可以广泛应用在水稻、小麦、蔬菜、水果等农业领域,对我国无人机产业和 农林业植保行业起到推动和示范应用作用,大大加快我国农业现代化建设的进程。 技术创新一种无人机区域轨迹规划方法、装置及可读存储介质,解决凹多边形地块轨迹规划出错的问题。专利情况申请号:202010821003.7市场前景及应用领域该项目的成功实施引领了深圳农用植保无人直升机的发展,并带动动力电池技术、旋翼技术、飞行控制技术等周边产业的发展。同时对上下游配套行业产生牵引和推动效应。本项目得到了袁隆平院士、罗锡文院士、朱英国院士、国家**特聘教授、国际精准农业航空专家兰玉彬博士等相关专家的充分肯定和大力支持。因为这些国内外高层次人才的参与和指导,必将为深圳聚集和培养一大批农用无人机行业的专业人才。
找到7项技术成果数据。
找技术>-
农用植保无人机系统
成熟度:通过中试
技术类型:-
应用行业:农、林、牧、渔业
技术简介
中国作为农业大国,拥有18亿基本农田,提高农业植保作业的效率越来越重要。人工作业已不能满足巨大的作业需求,如何高效完成植保作业成为了当前的研究热点和难点。本项目的农用植保无人机全机采用自主创新的机体结构和动力系统,配合自主研发的移动端地面站一键操控软件可实现一键起飞、自驾巡航、断点续航、原地降落、随点随行等智能作业任务,专为农业领域设计,具有载荷大、飞行稳定、易操控、维护保养简单、作业效率高等特点,克服了人工作业效率低的难题。该项目包含不同尺寸和旋翼数量的农用无人机,搭配地面站的处方图作业模式能对地块进行精准作业,可以广泛应用在水稻、小麦、蔬菜、水果等农业领域,对我国无人机产业和 农林业植保行业起到推动和示范应用作用,大大加快我国农业现代化建设的进程。 技术创新一种无人机区域轨迹规划方法、装置及可读存储介质,解决凹多边形地块轨迹规划出错的问题。专利情况申请号:202010821003.7市场前景及应用领域该项目的成功实施引领了深圳农用植保无人直升机的发展,并带动动力电池技术、旋翼技术、飞行控制技术等周边产业的发展。同时对上下游配套行业产生牵引和推动效应。本项目得到了袁隆平院士、罗锡文院士、朱英国院士、国家**特聘教授、国际精准农业航空专家兰玉彬博士等相关专家的充分肯定和大力支持。因为这些国内外高层次人才的参与和指导,必将为深圳聚集和培养一大批农用无人机行业的专业人才。
-
一种植保无人机专用飞控系统
成熟度:正在研发
技术类型:实用新型
应用行业:制造业
技术简介
本实用新型涉及一种植保无人机专用飞控系统,包括无人机植保综合管理模块、高度控制子模块、航路导航控制子模块,喷雾控制子模块。植保综合管理模块管理航路导航、喷雾作业、飞行高度控制以及作业参数设定等交互功能;高度控制子模块测量无人机距离作物冠层的距离,并保持无人机的作业高度,降低自然风影响而产生的雾滴飘失,保证了作业效果;航路导航控制子模块使无人机沿预设作业航路飞行,做到精确导航;喷雾控制子模块依据无人机的作业位置实时控制植保作业开关,有效避免农药的漏喷和重喷。本发明实现了植保无人机的自主飞行控制,铅垂升力与水平推力的驱动解耦保证控制系统的简单可靠,减轻操作人员的劳动强度,避免农药漏喷或重喷。
-
一种驱动解耦植保无人机的控制系统及控制方法
成熟度:正在研发
技术类型:发明
应用行业:制造业
技术简介
本发明涉及一种驱动解耦植保无人机的控制系统及控制方法,包括无人机植保综合管理模块、高度控制子模块、航路导航控制子模块,喷雾控制子模块。植保综合管理模块管理航路导航、喷雾作业、飞行高度控制以及作业参数设定等交互功能;高度控制子模块测量无人机距离作物冠层的距离,并保持无人机的作业高度,降低自然风影响而产生的雾滴飘失,保证了作业效果;航路导航控制子模块使无人机沿预设作业航路飞行,做到精确导航;喷雾控制子模块依据无人机的作业位置实时控制植保作业开关,有效避免农药的漏喷和重喷。本发明实现了植保无人机的自主飞行控制,铅垂升力与水平推力的驱动解耦保证控制系统的简单可靠,减轻操作人员的劳动强度,避免农药漏喷或重喷。
-
农林植保无人机自动飞行控制系统
成熟度:通过小试
技术类型:实用新型
应用行业:制造业
技术简介
研发目的:本实用新型涉及一种农林植保无人机自动飞行控制系统,包括飞行姿态数据模块、导航定位模块、控制模块和数据传输模块,飞行姿态数据模块包括传感器单元和A/D转换单元,所述导航定位模块包括GPS/GPRS接收单元和高度传感器,所述控制模块包括第一控制单元、第二控制单元和用于第一控制单元和第二控制单元之间通信的数据传输单元,所述飞行姿态数据模块和导航定位模块分别将采集的数据传输至第一控制单元和第二控制单元,所述数据传输模块采用无线传输单元,无线传输单元连接控制模块,实现控制模块与地面控制中心之间的无线通信。该系统可保证飞行控制系统的可靠性和安全性,提高无人机在复杂环境下的高精度定位服务能力。
-
一种横列式多旋翼的宽幅植保无人机及驱动方法
成熟度:正在研发
技术类型:发明
应用行业:制造业
技术简介
本发明涉及一种横列式多旋翼的宽幅植保无人机及驱动方法,用以提高作业效率。所采用的技术方案包括机架、姿态控制机构和喷药系统。所述的机架为植保无人机提供骨干支撑并作为载物平台安放所需零部件。所述的姿态控制机构为无人机的起飞、降落、调整飞行高度提供动力输出,同时驱动植保无人机沿着作业方向前进和停止以及改变作业航道。所述的喷药系统控制植保无人机到达预定的作业区域时喷药系统开始喷药作业。采用的驱动方法主要是通过改变相应位置的旋翼的转速调整无人机运行姿态和飞行航道。本发明采用多对横列式横向轴线旋翼以及一对纵向轴线旋翼组合提供无人机升力,提高无人机的负载能力和续航能力,同时增大了作业幅宽,提高了整体作业效率。
-
一种植保无人机定高技术
成熟度:正在研发
技术类型:发明
应用行业:制造业
技术简介
摘要:本发明公开了一种植保无人机定高技术 无人机定高技术具体步骤如下步骤1,利用无人机挂载的摄像机向前侧拍摄图片序列;步骤2,对拍摄图片进行特征点提取;步骤3,使用SAD算法对提取的特征点进行特征点匹配;步骤4,交叉定位;根据匹配的同名点对集合和飞机的位置、姿态以及摄像机的角度,计算各个同名点的三维坐标;步骤5,基于上述的定位方法,对同名目标点的多次测量,建立基于加权最小二乘估计的多站定位模型;本发明公开的技术具有较好的抗干扰能力,设备简单,价格低廉;只需要在普通植保无人机上挂载一个摄像设备即可实现无人机定高,便于部署,具有较大的应用前景。
-
农用植保无人机系统
成熟度:通过中试
技术类型:-
应用行业:信息传输、软件和信息技术服务业
技术简介
中国作为农业大国,拥有18亿基本农田,提高农业植保作业的效率越来越重要。人工作业已不能满足巨大的作业需求,如何高效完成植保作业成为了当前的研究热点和难点。本项目的农用植保无人机全机采用自主创新的机体结构和动力系统,配合自主研发的移动端地面站一键操控软件可实现一键起飞、自驾巡航、断点续航、原地降落、随点随行等智能作业任务,专为农业领域设计,具有载荷大、飞行稳定、易操控、维护保养简单、作业效率高等特点,克服了人工作业效率低的难题。该项目包含不同尺寸和旋翼数量的农用无人机,搭配地面站的处方图作业模式能对地块进行精准作业,可以广泛应用在水稻、小麦、蔬菜、水果等农业领域,对我国无人机产业和 农林业植保行业起到推动和示范应用作用,大大加快我国农业现代化建设的进程。 技术创新一种无人机区域轨迹规划方法、装置及可读存储介质,解决凹多边形地块轨迹规划出错的问题。专利情况申请号:202010821003.7市场前景及应用领域该项目的成功实施引领了深圳农用植保无人直升机的发展,并带动动力电池技术、旋翼技术、飞行控制技术等周边产业的发展。同时对上下游配套行业产生牵引和推动效应。本项目得到了袁隆平院士、罗锡文院士、朱英国院士、国家**特聘教授、国际精准农业航空专家兰玉彬博士等相关专家的充分肯定和大力支持。因为这些国内外高层次人才的参与和指导,必将为深圳聚集和培养一大批农用无人机行业的专业人才。
找到7项技术成果数据。
找技术>-
农用植保无人机系统
成熟度:通过中试
技术类型:-
应用行业:农、林、牧、渔业
技术简介
中国作为农业大国,拥有18亿基本农田,提高农业植保作业的效率越来越重要。人工作业已不能满足巨大的作业需求,如何高效完成植保作业成为了当前的研究热点和难点。本项目的农用植保无人机全机采用自主创新的机体结构和动力系统,配合自主研发的移动端地面站一键操控软件可实现一键起飞、自驾巡航、断点续航、原地降落、随点随行等智能作业任务,专为农业领域设计,具有载荷大、飞行稳定、易操控、维护保养简单、作业效率高等特点,克服了人工作业效率低的难题。该项目包含不同尺寸和旋翼数量的农用无人机,搭配地面站的处方图作业模式能对地块进行精准作业,可以广泛应用在水稻、小麦、蔬菜、水果等农业领域,对我国无人机产业和 农林业植保行业起到推动和示范应用作用,大大加快我国农业现代化建设的进程。 技术创新一种无人机区域轨迹规划方法、装置及可读存储介质,解决凹多边形地块轨迹规划出错的问题。专利情况申请号:202010821003.7市场前景及应用领域该项目的成功实施引领了深圳农用植保无人直升机的发展,并带动动力电池技术、旋翼技术、飞行控制技术等周边产业的发展。同时对上下游配套行业产生牵引和推动效应。本项目得到了袁隆平院士、罗锡文院士、朱英国院士、国家**特聘教授、国际精准农业航空专家兰玉彬博士等相关专家的充分肯定和大力支持。因为这些国内外高层次人才的参与和指导,必将为深圳聚集和培养一大批农用无人机行业的专业人才。
-
一种植保无人机专用飞控系统
成熟度:正在研发
技术类型:实用新型
应用行业:制造业
技术简介
本实用新型涉及一种植保无人机专用飞控系统,包括无人机植保综合管理模块、高度控制子模块、航路导航控制子模块,喷雾控制子模块。植保综合管理模块管理航路导航、喷雾作业、飞行高度控制以及作业参数设定等交互功能;高度控制子模块测量无人机距离作物冠层的距离,并保持无人机的作业高度,降低自然风影响而产生的雾滴飘失,保证了作业效果;航路导航控制子模块使无人机沿预设作业航路飞行,做到精确导航;喷雾控制子模块依据无人机的作业位置实时控制植保作业开关,有效避免农药的漏喷和重喷。本发明实现了植保无人机的自主飞行控制,铅垂升力与水平推力的驱动解耦保证控制系统的简单可靠,减轻操作人员的劳动强度,避免农药漏喷或重喷。
-
一种驱动解耦植保无人机的控制系统及控制方法
成熟度:正在研发
技术类型:发明
应用行业:制造业
技术简介
本发明涉及一种驱动解耦植保无人机的控制系统及控制方法,包括无人机植保综合管理模块、高度控制子模块、航路导航控制子模块,喷雾控制子模块。植保综合管理模块管理航路导航、喷雾作业、飞行高度控制以及作业参数设定等交互功能;高度控制子模块测量无人机距离作物冠层的距离,并保持无人机的作业高度,降低自然风影响而产生的雾滴飘失,保证了作业效果;航路导航控制子模块使无人机沿预设作业航路飞行,做到精确导航;喷雾控制子模块依据无人机的作业位置实时控制植保作业开关,有效避免农药的漏喷和重喷。本发明实现了植保无人机的自主飞行控制,铅垂升力与水平推力的驱动解耦保证控制系统的简单可靠,减轻操作人员的劳动强度,避免农药漏喷或重喷。
-
农林植保无人机自动飞行控制系统
成熟度:通过小试
技术类型:实用新型
应用行业:制造业
技术简介
研发目的:本实用新型涉及一种农林植保无人机自动飞行控制系统,包括飞行姿态数据模块、导航定位模块、控制模块和数据传输模块,飞行姿态数据模块包括传感器单元和A/D转换单元,所述导航定位模块包括GPS/GPRS接收单元和高度传感器,所述控制模块包括第一控制单元、第二控制单元和用于第一控制单元和第二控制单元之间通信的数据传输单元,所述飞行姿态数据模块和导航定位模块分别将采集的数据传输至第一控制单元和第二控制单元,所述数据传输模块采用无线传输单元,无线传输单元连接控制模块,实现控制模块与地面控制中心之间的无线通信。该系统可保证飞行控制系统的可靠性和安全性,提高无人机在复杂环境下的高精度定位服务能力。
-
一种横列式多旋翼的宽幅植保无人机及驱动方法
成熟度:正在研发
技术类型:发明
应用行业:制造业
技术简介
本发明涉及一种横列式多旋翼的宽幅植保无人机及驱动方法,用以提高作业效率。所采用的技术方案包括机架、姿态控制机构和喷药系统。所述的机架为植保无人机提供骨干支撑并作为载物平台安放所需零部件。所述的姿态控制机构为无人机的起飞、降落、调整飞行高度提供动力输出,同时驱动植保无人机沿着作业方向前进和停止以及改变作业航道。所述的喷药系统控制植保无人机到达预定的作业区域时喷药系统开始喷药作业。采用的驱动方法主要是通过改变相应位置的旋翼的转速调整无人机运行姿态和飞行航道。本发明采用多对横列式横向轴线旋翼以及一对纵向轴线旋翼组合提供无人机升力,提高无人机的负载能力和续航能力,同时增大了作业幅宽,提高了整体作业效率。
-
一种植保无人机定高技术
成熟度:正在研发
技术类型:发明
应用行业:制造业
技术简介
摘要:本发明公开了一种植保无人机定高技术 无人机定高技术具体步骤如下步骤1,利用无人机挂载的摄像机向前侧拍摄图片序列;步骤2,对拍摄图片进行特征点提取;步骤3,使用SAD算法对提取的特征点进行特征点匹配;步骤4,交叉定位;根据匹配的同名点对集合和飞机的位置、姿态以及摄像机的角度,计算各个同名点的三维坐标;步骤5,基于上述的定位方法,对同名目标点的多次测量,建立基于加权最小二乘估计的多站定位模型;本发明公开的技术具有较好的抗干扰能力,设备简单,价格低廉;只需要在普通植保无人机上挂载一个摄像设备即可实现无人机定高,便于部署,具有较大的应用前景。
-
农用植保无人机系统
成熟度:通过中试
技术类型:-
应用行业:信息传输、软件和信息技术服务业
技术简介
中国作为农业大国,拥有18亿基本农田,提高农业植保作业的效率越来越重要。人工作业已不能满足巨大的作业需求,如何高效完成植保作业成为了当前的研究热点和难点。本项目的农用植保无人机全机采用自主创新的机体结构和动力系统,配合自主研发的移动端地面站一键操控软件可实现一键起飞、自驾巡航、断点续航、原地降落、随点随行等智能作业任务,专为农业领域设计,具有载荷大、飞行稳定、易操控、维护保养简单、作业效率高等特点,克服了人工作业效率低的难题。该项目包含不同尺寸和旋翼数量的农用无人机,搭配地面站的处方图作业模式能对地块进行精准作业,可以广泛应用在水稻、小麦、蔬菜、水果等农业领域,对我国无人机产业和 农林业植保行业起到推动和示范应用作用,大大加快我国农业现代化建设的进程。 技术创新一种无人机区域轨迹规划方法、装置及可读存储介质,解决凹多边形地块轨迹规划出错的问题。专利情况申请号:202010821003.7市场前景及应用领域该项目的成功实施引领了深圳农用植保无人直升机的发展,并带动动力电池技术、旋翼技术、飞行控制技术等周边产业的发展。同时对上下游配套行业产生牵引和推动效应。本项目得到了袁隆平院士、罗锡文院士、朱英国院士、国家**特聘教授、国际精准农业航空专家兰玉彬博士等相关专家的充分肯定和大力支持。因为这些国内外高层次人才的参与和指导,必将为深圳聚集和培养一大批农用无人机行业的专业人才。