 {{item.name}}

 科技成果评价
 专利价值评估
 科创项目研判
 产品技术图谱
 产业链全景图谱
 行业需求挖掘
 企业创新综合分析
 产业发展报告


项目简介:
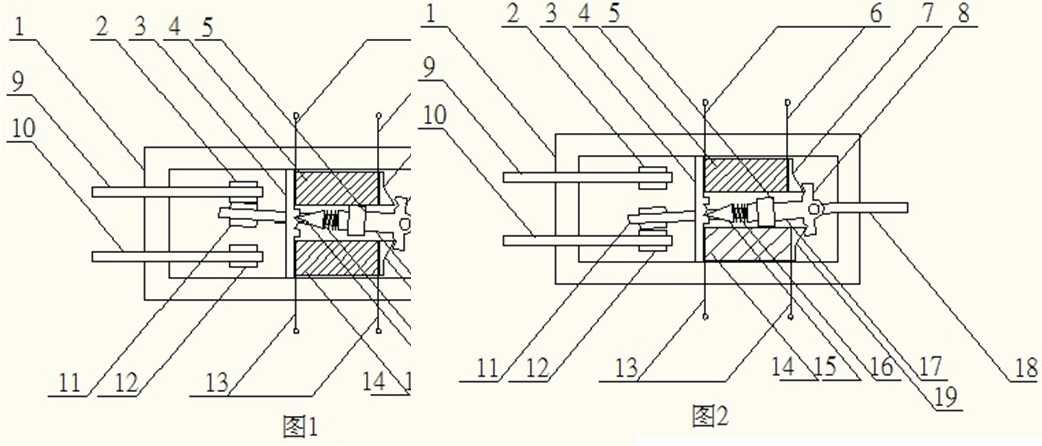
本发明涉及的一种继电器节能结构,包括以下部分:弹性摆臂、限位结构、驱动结构、控制电路、可移动触片、固定触片。所述弹性摆臂在驱动结构的推动下,在限位结构的两极间移动,带动可移动触片在固定触片间移动,并依靠自身弹力锁定位置,改变并保持可移动触片与不同位置固定触片间的接触,实现电路的开闭控制。
项目核心创新点:
1. 本发明不依赖控制电路做功,利用弹性摆臂与限位结构的定位功能,通过控制电路在被控制电路开闭转换时的短时运行,实现被控制电路的开闭转换和转换后的长时间开闭控制功能。控制电路运行时间短、功耗低、结构可靠,在机械、电子、家电控制和自动化领域的应用范围非常广泛。
2. 利用弹性摆臂与限位结构的定位功能,相比现有的电磁继电器、固体继电器等继电器设备,控制电路做功时间短、能耗低、发热量极小,使用寿命长。
3. 利用杠杆原理将驱动结构和推动臂的较小动作,转换为弹性摆臂和可移动触片较大的运动,有利于缩小控制电路与驱动结构的尺寸、功率和能耗。
项目详细用途:
利用弹性摆臂与限位结构的定位功能,通过控制电路的短时运行,实现被控制电路的长时间开闭控制,控制电路运行时间短、功耗低、结构可靠,在机械、电子、家电控制和自动化领域的应用范围非常广泛。
预期效益说明:
本发明不依赖控制电路持续做功,利用弹性摆臂与限位结构的定位功能,通过控制电路在被控制电路开闭转换时的短时运行,实现被控制电路的开闭转换和转换后的长时间开闭控制,控制电路运行时间短、功耗低、结构可靠,在机械、电子、家电控制和自动化领域的应用范围非常广泛。
| 专利名称 | 一种继电器节能结构 | ||
|---|---|---|---|
| 专利状态 | - | 专利号(申请号) | 201710560454.8 |
| 申请号 | - | 专利申请日期 | 2017-07-11 |
| 专利授权日期 | - | 专利权届满日 | - |
| 专利所属地 | 中国 | 专利类型 | 发明专利 |
| 发明人 | 钟志刚 | ||
| 权利人 | - | ||
| 专利摘要 | 本发明涉及的一种继电器节能结构,包括以下部分:弹性摆臂、限位结构、驱动结构、控制电路、可移动触片、固定触片,所述弹性摆臂在驱动结构的推动下,在限位结构的两极间移动,带动可移动触片在固定触片间移动,并依靠自身弹力锁定位置,改变并保持可移动触片与不同位置固定触片间的接触,实现电路的开闭控制。本发明不依赖控制电路持续做功,利用弹性摆臂与限位结构的定位功能,通过控制电路在被控制电路开闭转换时的短时运行,实现被控制电路的开闭转换和转换后的长时间开闭控制,控制电路运行时间短、功耗低、结构可靠,在机械、电子、家电控制和自动化领域的应用范围非常广泛。 | ||


 资源加工
 产业分析服务
 科技招商
 评估评价
 经纪赋能
 科技活动
 智能制造
 企业服务
 专业经纪服务